
Un bras robotisé peut se déplacer avec une répétabilité parfaite et pourtant échouer sur les 20 derniers millimètres.
C'est à cet endroit que la pince entre en contact avec la pièce.
Si la mâchoire glisse, le cycle échoue. Si la surface de contact marque le produit, la pièce risque d'être rejetée. Si la plaque de l'outil de préhension fléchit, le robot risque de se désaligner. Si un canal d'aspiration fuit, le robot risque de laisser tomber la pièce en plein transfert. Le robot peut être précis, rapide et bien programmé, mais la cellule d'automatisation s'arrête quand même.
C’est pourquoi l’usinage CNC des pinces de robots est important.
Les pinces et effecteurs terminaux des robots constituent l'interface mécanique finale entre le robot et le produit. Ils nécessitent une géométrie de contact contrôlée, un montage stable, des dispositifs de positionnement reproductibles, des matériaux adaptés, des surfaces propres et une rigidité suffisante pour résister aux cycles de production réels.
Pour les intégrateurs d'automatisation, les ingénieurs en robotique, les concepteurs d'EOAT et les équipes d'approvisionnement, l'usinage CNC est l'un des moyens les plus pratiques de fabriquer des doigts de préhension, des mâchoires sur mesure, des plaques EOAT, des adaptateurs de changeur d'outils, des collecteurs de vide, des supports de capteurs et des pièces d'effecteur terminal en petite série avant de passer à une production à plus grande échelle.
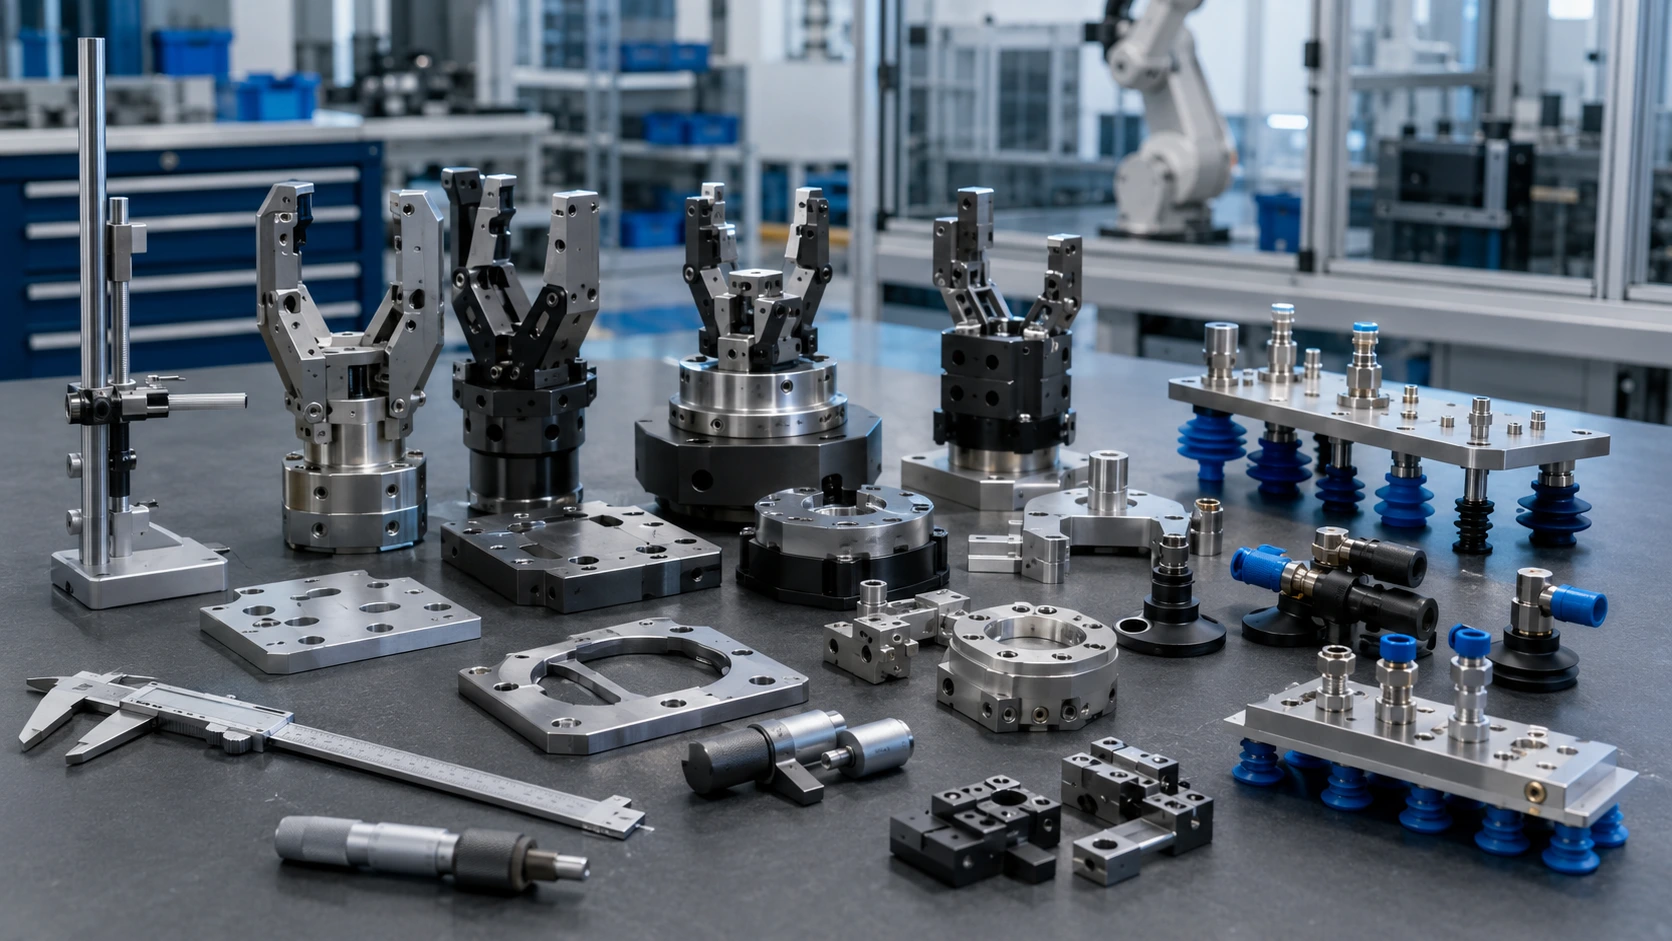
Pourquoi les pinces et effecteurs terminaux des robots nécessitent un usinage CNC
Un dispositif de préhension n'a pas besoin d'être complexe pour être critique. Il suffit qu'il touche le produit incorrectement une seule fois pour arrêter une ligne de production.
L'usinage des pinces de robots est utilisé lorsque les pièces de préhension nécessitent des trous de fixation précis, des surfaces de contact répétables, des filetages, des trous pour goujons, des canaux d'aspiration, des points de fixation pour capteurs ou un assemblage propre avec des composants pneumatiques. Il ne s'agit pas toujours de grandes pièces ; beaucoup sont petites, mais leur fonction est directe et ne tolère aucune erreur.
Un doigt de préhension présentant un décalage de 0.2 mm peut sembler correct sur un établi. En production, ce même défaut peut entraîner une préhension irrégulière, une inclinaison de la pièce, un relâchement difficile ou une pression de contact inégale. Une plaque à vide mal plane peut provoquer des fuites. Un adaptateur de changeur d'outils dont les trous sont mal positionnés peut rendre l'interface du poignet du robot peu fiable.
Le marché de la robotique évolue vers une automatisation plus flexible. Selon IFR, les ventes de robots de service professionnels ont progressé de 30 % dans le monde en 2023, avec plus de 205 000 unités immatriculées. Le marché des robots de transport et de logistique a atteint à lui seul près de 113 000 unités, soit une hausse de 35 %. La présence accrue de robots dans les entrepôts, les chaînes de production, les laboratoires et les environnements de service engendre une demande croissante de préhenseurs fiables et d'effecteurs terminaux sur mesure.
Pour les pièces qui doivent maintenir leur position et se répéter de manière fiable, le support d'usinage de précision de Boona peut aider avec des caractéristiques fonctionnelles telles que les surfaces de contact, les trous de goujons, les surfaces d'étanchéité et les interfaces d'outils.
Pièces courantes de pinces et d'outils de préhension robotisés usinées CNC
Les effecteurs terminaux de robots personnalisés sont généralement fabriqués à partir de plusieurs groupes de pièces usinées plutôt que d'un seul composant.
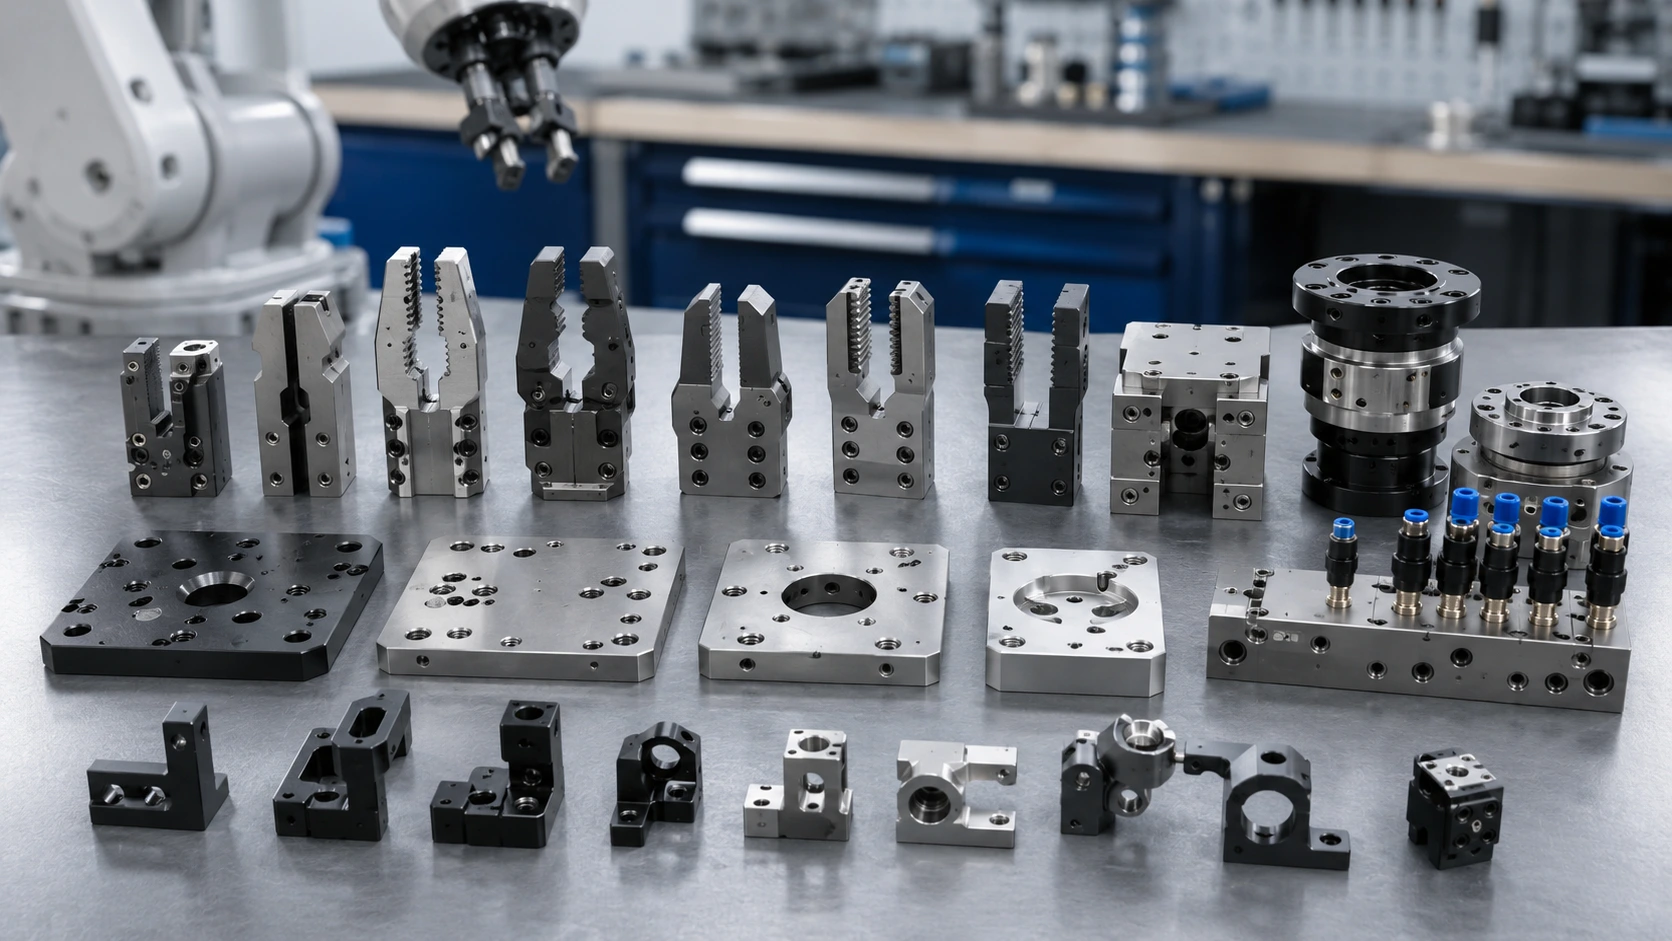
Le premier groupe concerne les éléments de contact. Les doigts de préhension usinés CNC , les doigts de préhension robotisés , les mâchoires de préhension sur mesure , les mâchoires souples, les supports de positionnement, les inserts en V, les supports profilés et les patins de contact remplaçables sont en contact direct avec la pièce. Leur géométrie détermine la stabilité de la préhension, l'orientation de la pièce et le risque de marquage.
Le deuxième groupe comprend les éléments de structure des outils de préhension. Les plaques de base, les châssis légers, les adaptateurs de poignet du robot, les entretoises, les plaques d'alignement, les bras de support et les plaques de montage de la pince assurent l'assemblage du système. Ces pièces doivent présenter une grande rigidité, une planéité parfaite, des perçages précis et des surfaces d'assemblage propres.
L'outillage pneumatique et sous vide constitue un autre groupe. Les composants des effecteurs sous vide comprennent notamment les collecteurs de vide, les supports de ventouses, les canaux d'air, les blocs de passage de tuyaux, les plaques de vannes et les blocs de distribution. Ces pièces nécessitent souvent des surfaces d'étanchéité, des canaux lisses et un ébavurage soigné afin d'éviter les fuites et la contamination.
L'intégration de capteurs se généralise. Supports de caméra, fixations de capteurs de proximité, adaptateurs de capteurs de force, plaques d'alignement de la vision, boîtiers de protection et serre-câbles aident le robot à détecter, confirmer et ajuster la préhension.
| Pièce de préhension / EOAT | Pourquoi utilise-t-on l'usinage CNC ? | Matériel commun |
|---|---|---|
| Doigt de préhension | Géométrie de contact précise | Aluminium, POM, acier |
| plaque de montage EOAT | Planéité et position des trous | Aluminium 6061 |
| Adaptateur de changeur d'outils | Interface robot répétable | Aluminium 6061 / 7075 |
| Collecteur de vide | Canaux d'air et faces d'étanchéité | Aluminium ou POM |
| Support de capteur | Alignement stable | Aluminium / acier inoxydable |
| insert de mâchoire remplaçable | Contrôle de l'usure et protection des pièces | POM, nylon, acier |
Sélection des matériaux pour les pinces et effecteurs terminaux de robots
Le choix des matériaux doit commencer par la pièce à usiner, et non par la machine.
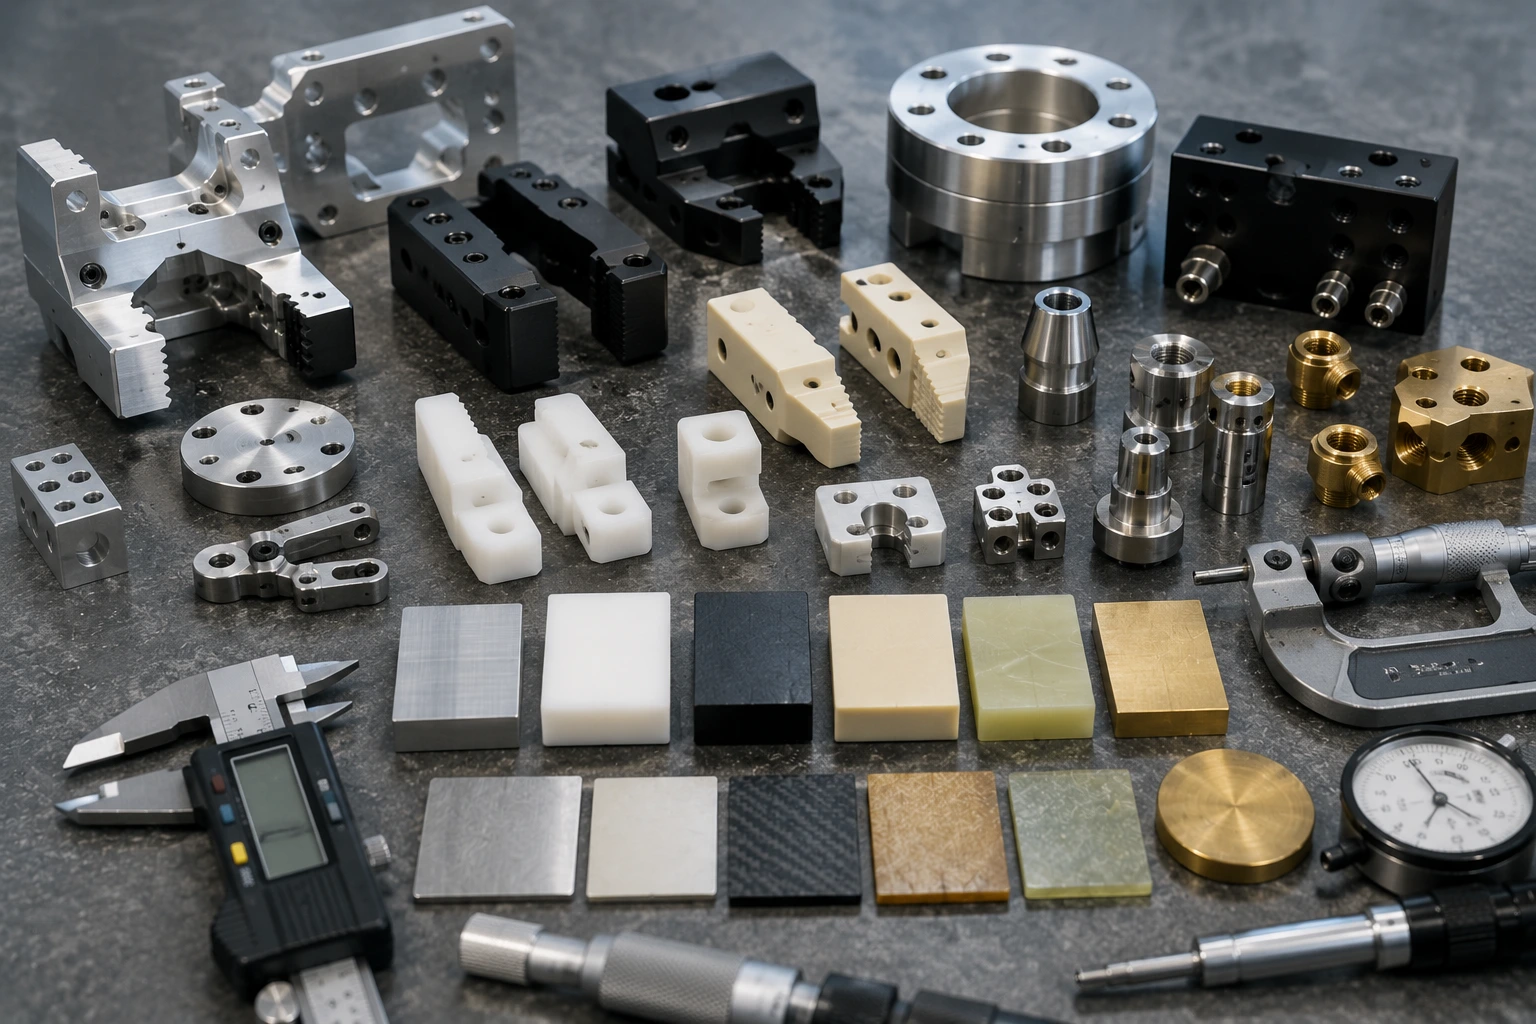
Une pince destinée à manipuler des pièces moulées brutes ne requiert pas le même matériau qu'une pince manipulant des boîtiers en plastique polis. De même, la mâchoire d'une machine à cadence élevée n'exige pas la même surface qu'un outil de vide pour l'emballage. Le choix des composants de préhension de précision pour robots dépend de la charge, de la force de préhension, de la cadence de cycle, de la pression de contact, du risque de marquage, des exigences de nettoyage, de la température et du coût.
L'aluminium 6061 est un matériau polyvalent et robuste, idéal pour les plaques d'outillage électroportatif, les corps de pinces, les supports, les adaptateurs et les structures légères. Il s'usine facilement, permet de réduire le poids, accepte l'anodisation et autorise des modifications de conception lors du prototypage et de la production en petites séries.
L'aluminium 7075 est un choix judicieux lorsque la rigidité et la résistance sont primordiales, notamment pour les bras fins, les adaptateurs compacts ou les structures de préhension soumises à des charges élevées. Son coût plus élevé justifie pleinement sa capacité à résoudre un réel problème de résistance ou de rigidité.
L'acier inoxydable et l'acier à outils conviennent aux mâchoires, axes, arbres et pièces en contact avec des matériaux abrasifs ou lourds soumis à une forte usure. Ils améliorent la durabilité, mais augmentent également le poids.
Le POM/Delrin est souvent utilisé pour les doigts non marquants, le positionnement des nids, les guides et les zones de contact glissant. Le PEEK peut être choisi pour sa résistance à la chaleur, à l'usure, à l'isolation ou aux produits chimiques. Le nylon convient pour les inserts remplaçables légers.
Pour une comparaison préliminaire, la page des options de matériaux d'usinage CNC de Boona aide les acheteurs à présélectionner les métaux et les plastiques pratiques avant la demande de devis.
Planification des tolérances pour les doigts de préhension usinés CNC
Les tolérances des pinces doivent se concentrer sur les caractéristiques qui contrôlent l'adhérence.
Cela paraît simple, mais de nombreux schémas d'outils de traitement d'air sous-dimensionnent les zones de contact ou surdimensionnent la pièce entière. Ces deux erreurs engendrent des problèmes.
Pour les pièces usinées des pinces de robots , les zones critiques comprennent généralement les surfaces de contact des mâchoires, le parallélisme des mâchoires, les trous de goupilles, les interfaces du changeur d'outils, la position des trous de fixation, les logements de positionnement, les rainures en V, les surfaces d'étanchéité sous vide, les dispositifs d'alignement des capteurs et les surfaces de connexion pneumatiques. Ces caractéristiques déterminent la fiabilité des opérations de préhension, de positionnement, d'étanchéité et de relâchement de l'effecteur.
Un doigt de préhension peut nécessiter une tolérance de ±0.02 mm à ±0.05 mm sur une surface de positionnement, tandis qu'une cavité d'allègement peut se contenter d'une tolérance générale. Une plaque à vide peut exiger un contrôle de la planéité et de l'état de surface sur la face d'étanchéité, tandis que le profil extérieur peut être considéré comme non critique. Un adaptateur de changeur d'outils peut nécessiter un contrôle précis de la position des trous d'interface du robot.
Un surdimensionnement excessif de chaque élément augmente les coûts d'usinage et de contrôle sans améliorer la fiabilité de la préhension. Un sous-dimensionnement des zones de contact peut entraîner des glissements, des marques, une inclinaison de la pièce ou une charge irrégulière.
Un dessin en 2D est utile. Il indique au fournisseur quelles surfaces contrôlent réellement l'adhérence et quelles zones servent simplement à dégager le poids, les câbles, les tuyaux ou les couvercles.
| Fonctionnalité | Pourquoi ça compte | Stratégie de tolérance |
|---|---|---|
| contact de la mâchoire avec le visage | Contrôle la stabilité de la prise en main | Géométrie et finition du contrôle |
| trou pour goupille de cheville | Assemblage répétable | Alésage si nécessaire |
| Modèle de changeur d'outils | précision de l'interface robot | Contrôle de position réel |
| face de scellage sous vide | Empêche les fuites | Planéité et état de surface |
| Poche éclair | Généralement non critique | Tolérance générale |
| Fente pour câble | Offre spéciale | Évitez les tolérances trop strictes |
Contrôle de l'état de surface, de l'ébavurage et du marquage des pièces
L'état de surface peut déterminer si la pince maintient la pièce — ou l'endommage.
Une surface de contact rugueuse peut améliorer l'adhérence, mais risque d'abîmer le boîtier. Une surface très lisse peut protéger le produit, mais réduire la stabilité de la prise. Un angle vif peut rayer la pièce, déchirer l'emballage ou endommager les câbles. Une mauvaise étanchéité peut entraîner une perte de vide. C'est pourquoi la finition de surface doit être adaptée à l'application de la fonction de préhension.
Pour les structures EOAT en aluminium, l'anodisation est courante car elle améliore la résistance à la corrosion et offre une finition technique propre. L'anodisation noire peut réduire la réflexion à proximité des caméras ou des capteurs optiques. L'anodisation dure peut améliorer la résistance à l'usure, mais elle peut modifier les dimensions ; il est donc important de vérifier les ajustements critiques et les points de contact avant la finition.
Les inserts en POM ou en nylon peuvent réduire les marques sur les pièces en plastique, peintes ou polies. Les mâchoires en acier peuvent nécessiter un polissage, un traitement d'oxydation noire, un plaquage ou un traitement thermique selon l'usure et l'environnement. L'acier inoxydable peut nécessiter une passivation. Les faces d'aspiration peuvent nécessiter un usinage plus précis et un contrôle rigoureux de l'étanchéité.
L'ébavurage est indispensable. Les bords en contact avec le produit, les fentes pour câbles, les passages de tuyaux, les canaux d'air, les supports de capteurs et les zones de contact avec l'opérateur doivent être parfaitement propres. Les bavures peuvent rayer les pièces, retenir des débris, endommager les tuyaux ou engendrer des problèmes d'assemblage.
La question essentielle n'est pas « Quelle finition est esthétique ? » mais plutôt « Ce dispositif de préhension doit-il offrir une meilleure adhérence, éviter les marques, assurer une meilleure étanchéité ou durer plus longtemps ? »
Conception EOAT légère pour des mouvements de robot plus rapides
Le poids de l'effecteur terminal influe immédiatement sur les performances du robot.
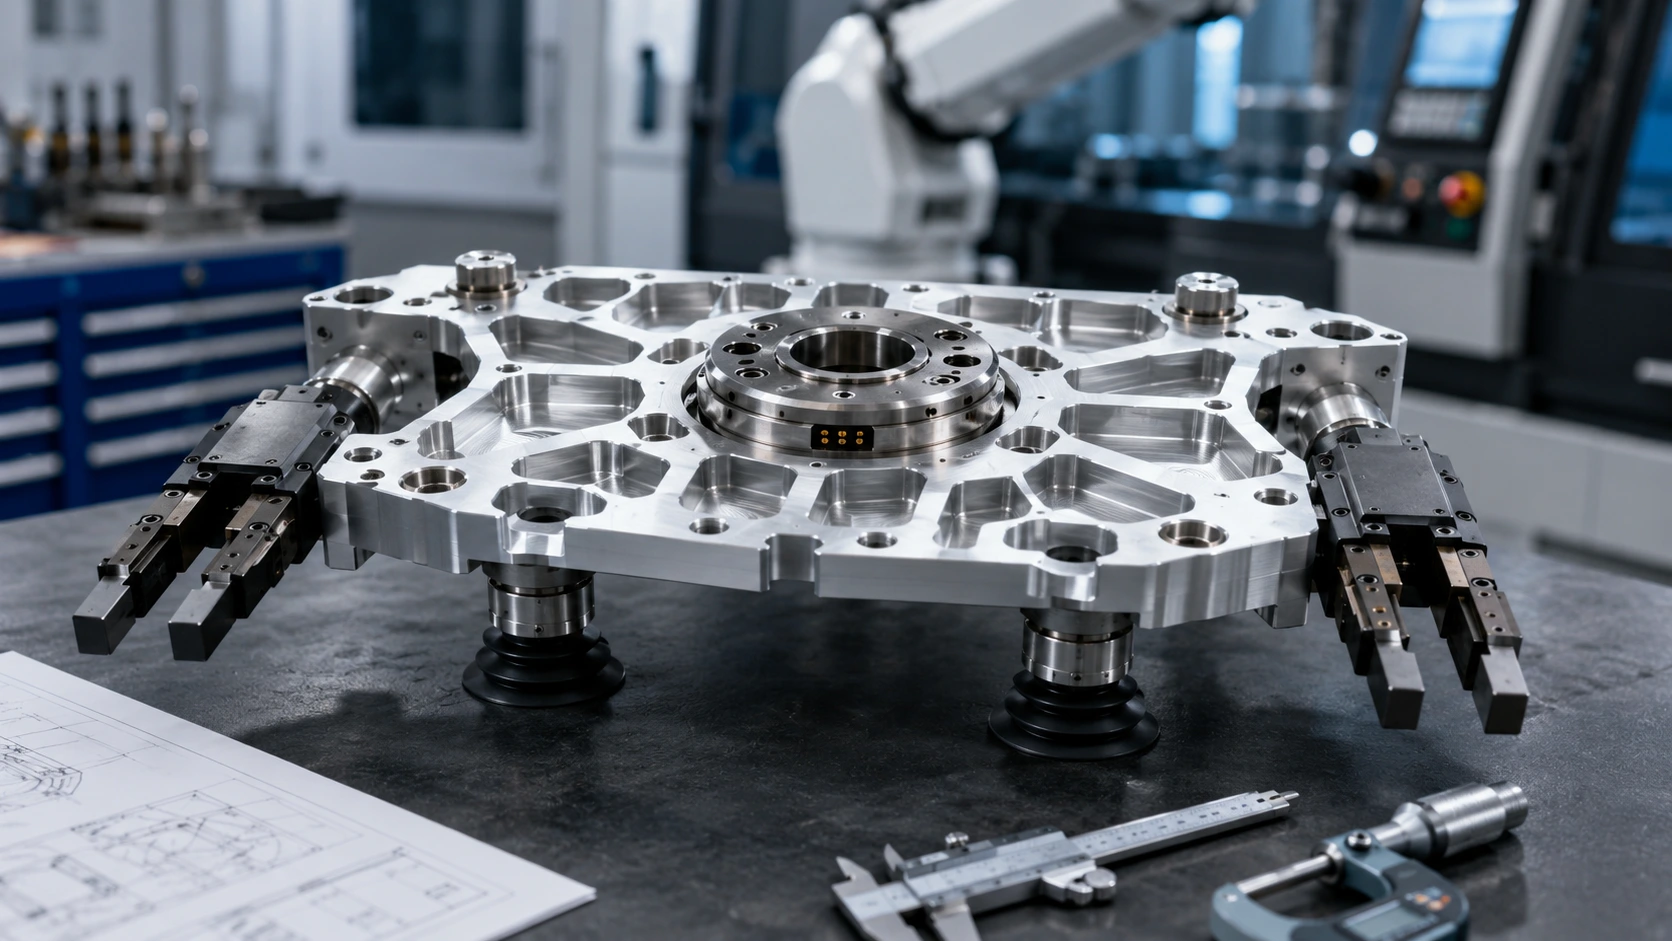
Une pince plus lourde réduit la charge utile disponible. Elle peut ralentir l'accélération, augmenter l'effort de freinage, allonger le temps de cycle et diminuer l'efficacité énergétique. Sur les petits robots collaboratifs, quelques centaines de grammes peuvent faire la différence. Sur les systèmes de prélèvement et de placement à grande vitesse, le poids de l'effecteur peut être déterminant pour la fiabilité du cycle.
La conception légère des outils de préhension électromécaniques (EOAT) utilise généralement des plaques à poches, des supports nervurés, des bras creux, de l'aluminium plutôt que de l'acier, des inserts de contact en plastique, des structures squelettiques et des plaques de montage optimisées. Ces méthodes sont efficaces, mais leur mise en œuvre exige de la rigueur.
Un usinage trop poussé augmente le temps d'usinage. Les plaques minces peuvent se déformer. Les bras de préhension longs peuvent perdre en rigidité. Un support léger qui se plie sous la force de préhension n'est pas une amélioration. D'après mon expérience, de nombreuses conceptions d'outils de préhension qui échouent ne sont pas trop lourdes ; elles sont trop légères.
Veillez à maintenir une rigidité optimale près des points de fixation, des trous de goujons, des interfaces du changeur d'outils et des surfaces de contact. Optimisez la matière dans les zones peu sollicitées. N'utilisez l'acier 7075 que si son rapport résistance/poids justifie le coût. Privilégiez les inserts en POM lorsque la zone de contact requiert un poids réduit et une protection accrue de la pièce.
| Choix de conception | Bénéfice | Analyse |
|---|---|---|
| assiette à poches | Réduit le poids | Ajoute du temps d'usinage |
| Support nervuré | Maintient la rigidité | Nécessite un accès aux outils |
| insert de mâchoire en POM | Réduit le marquage | Résistance inférieure |
| bras en aluminium 7075 | Rapport rigidité/poids élevé | Coût plus élevé |
| plaque de montage mince | Économise la masse | Peut-être flexible |
| bras d'outillage creux | Réduction de poids importante | Plus de configurations |
Usinage CNC vs impression 3D pour les pinces de robots
L'impression 3D est utile pour le développement des pinces de préhension. Elle permet aux ingénieurs de tester rapidement la forme des mâchoires, le dégagement, la longueur des doigts, le cheminement des câbles, l'emplacement des capteurs et l'accès à la pièce brute.
Mais l'usinage par effecteur terminal robotisé devient le choix le plus judicieux lorsque l'outil de traitement d'air a besoin d'une rigidité comparable à celle d'un outil de production, de trous taraudés, de faces d'étanchéité sous vide, d'une géométrie de contact précise, de surfaces d'usure durables et d'une interface de changeur d'outils fiable.
Les mâchoires imprimées permettent de répondre à la première question : « Cette forme permet-elle d’atteindre la pièce ? » Les doigts de préhension usinés CNC répondent à la question suivante : « Cet appareil maintiendra-t-il la pièce de manière répétée sans glisser, se plier ni la marquer ? »
De nombreuses équipes utilisent les deux méthodes. Elles impriment deux ou trois prototypes de mâchoires, testent la trajectoire de préhension, puis usinent la version fonctionnelle en aluminium, POM, acier ou un empilement de matériaux hybrides. Après les tests, l'insert de mâchoire peut être modifié sans changer la structure complète de l'outil de préhension.
Pour le choix précoce du procédé de fabrication additive, le guide relatif à l'impression 3D MJF vs FDM pour les pièces prototypes fonctionnelles peut aider les équipes à décider si les prototypes imprimés doivent être utilisés uniquement pour des vérifications de forme ou pour des tests fonctionnels du nylon.
L'usinage CNC et l'impression 3D ne sont pas incompatibles. Elles répondent à des problématiques différentes à des étapes différentes.
Exemple d'application : Remplacement d'une pince imprimée par un EOAT usiné CNC
Une équipe d'automatisation d'usine avait besoin d'une pince pour prélever des boîtiers en plastique moulé sur un plateau et les placer dans un dispositif de test. La première version utilisait des mâchoires imprimées en 3D, car l'équipe souhaitait vérifier rapidement la portée, le dégagement et la forme des doigts.
C'était le bon premier pas.
Après plusieurs essais, des problèmes sont apparus. Les mâchoires imprimées s'usaient au niveau de la zone de contact. L'une d'elles a commencé à marquer le boîtier en plastique. Le corps de la pince fléchissait légèrement lors des mouvements rapides, ce qui modifiait la façon dont la pièce était insérée dans le dispositif de fixation. Le robot n'était pas en cause : la pince était défectueuse.
La version suivante utilisait une plaque EOAT en aluminium usinée CNC avec des doigts de contact en POM remplaçables. La plaque en aluminium améliorait la rigidité et stabilisait l'interface avec le robot. Les inserts en POM réduisaient les marques sur le boîtier. Des trous de centrage permettaient de contrôler la position des doigts, et les surfaces de contact étaient usinées pour épouser au mieux la géométrie de la pièce.
Le résultat n'était pas une refonte spectaculaire, mais un outil de production amélioré : une meilleure prise en main, moins de marques, un remplacement des inserts plus facile et un démoulage plus régulier.
💡 Conseil de pro : Dans la mesure du possible, prévoyez des surfaces d’usure remplaçables. Un corps de pince ne doit pas être mis au rebut simplement parce qu’un bord de contact est usé. Séparez la plaque structurelle de l’outil de préhension du doigt ou de l’insert remplaçable, notamment pour l’automatisation à haute fréquence.
Contrôle qualité des pièces d'effecteur usinées CNC
Le contrôle qualité doit porter sur la fonction de prise en main, et non sur l'aspect esthétique.
Pour les composants EOAT personnalisés , les contrôles les plus importants comprennent souvent la géométrie du contact des mâchoires, le parallélisme des mâchoires, la position des trous de montage, les trous des goupilles de centrage, la précision de l'interface du changeur d'outils, la planéité de la face d'étanchéité sous vide, les trous taraudés et les bavures sur les bords de contact.
Les pieds à coulisse et les micromètres permettent d'effectuer de nombreux contrôles de base. Les calibres à broches et les calibres de filetage vérifient les alésages et les filetages. Les comparateurs de hauteur facilitent le contrôle du parallélisme et du positionnement des éléments. Un contrôle par machine à mesurer tridimensionnelle (MMT) peut être nécessaire pour les adaptateurs de poignet de robot, les plateaux de changeur d'outils, les mâchoires de préhension de haute précision ou les pièces de série d'outils de préhension. Un contrôle de la rugosité de surface peut être requis pour les faces d'étanchéité, les surfaces de glissement ou les zones de contact qui doivent être exemptes de marques.
L'inspection doit également comprendre un contrôle visuel. Les bavures, les arêtes vives, les canaux d'air obstrués, les zones de contact rugueuses et les inserts endommagés peuvent engendrer des problèmes, même si les dimensions sont conformes.
Les travaux du NIST en robotique mettent l'accent sur les indicateurs de performance, les méthodes de test et les protocoles des systèmes robotiques. Ce principe s'applique également aux outils de préhension : la pince doit non seulement être compatible avec le robot, mais aussi offrir des performances prévisibles tout au long des cycles, sur différentes pièces et lors des opérations de maintenance.
Un bon contrôle qualité réduit les glissements, les marques, les fuites de vide, les erreurs d'assemblage et les adhérences irrégulières.
Facteurs de coûts et conseils de conception pour la fabrication (DFM) pour l'usinage de pinces robotisées
Le coût d'usinage des pinces et des outils de préhension dépend généralement de la géométrie, de la tolérance, du matériau, de la finition et de la quantité, et pas seulement de la taille des pièces.
Les contours complexes des mâchoires augmentent le temps d'usinage. Les cavités profondes nécessitent des outils plus longs. Les bras fins requièrent un bridage précis. L'usinage des mâchoires en acier inoxydable est plus coûteux que celui des mâchoires en aluminium ou en POM. Des tolérances serrées partout allongent le temps de contrôle. L'anodisation dure, le polissage, le plaquage ou le masquage spécial peuvent rallonger le délai de livraison. Les petites séries répartissent les coûts de mise en route sur un nombre réduit de pièces.
Une bonne conception pour la fabrication (DFM) facilite l'usinage, l'assemblage et la maintenance des pinces. Utilisez des mâchoires remplaçables. Prévoyez des rayons de courbure internes adaptés à l'outillage. Conservez suffisamment de matière autour des trous taraudés et des emplacements de goujons. Évitez les cavités profondes et étroites, sauf si elles permettent une réduction de poids significative. Prévoyez un accès pour les capteurs, les tuyaux et la visserie. Définissez clairement les surfaces de contact réelles. Séparez les pièces d'usure des pièces structurelles.
L'outillage sous vide nécessite une attention particulière. Évitez les pièges à bavures cachés dans les conduits d'air. Prévoyez une surface plane suffisante pour les surfaces d'étanchéité. Facilitez l'accès aux tuyaux. Assurez-vous que les points de fixation des ventouses restent accessibles.
| Inducteur de coûts | Pourquoi cela augmente les coûts | Conseil d'achat |
|---|---|---|
| Contour complexe de la mâchoire | Temps d'usinage plus long | À utiliser uniquement lorsque nécessaire |
| Tolérance stricte partout | Usinage et inspection supplémentaires | Zones de contact et de montage uniquement |
| Mâchoires en acier inoxydable | Plus d'usure des outils et de temps | À utiliser uniquement pour l'usure ou la force |
| Poches profondes | Temps d'outillage plus long | Ajouter des rayons et améliorer l'accès |
| Anodisation dure | Contrôle final requis | Protéger les ajustements critiques |
| Faible quantité | Coût d'installation plus élevé par pièce | Lot de pièces similaires |
Liste de contrôle pour les demandes de devis concernant les pinces et effecteurs terminaux de robots
Un fichier CAO montre la forme. Il n'explique pas la prise en main.
Pour les demandes de devis concernant les pinces robotisées et les outils de préhension d'urgence (EOAT), les acheteurs doivent envoyer le fichier CAO 3D, le dessin 2D, le modèle de robot ou l'interface de l'outil, le type de pince, le matériau de la pièce, le poids de la pièce, les exigences relatives à la surface de contact, la force de préhension si elle est connue, la cadence de cycle, la quantité, la préférence de matériau, la finition de surface, les tolérances critiques, les détails relatifs au vide ou à la pneumatique, les besoins de montage des capteurs, les exigences relatives au rapport d'inspection et le délai de livraison.
Une brève note fonctionnelle aide les fournisseurs à établir des devis plus précis :
« Plaque EOAT en aluminium usinée CNC avec doigts de préhension en POM, 12 jeux, pour boîtier en plastique de prélèvement et de placement, surface de contact non marquante requise, trous de goujons et interface de changeur d'outils critiques. »
Le fournisseur comprend désormais le fonctionnement. Il ne s'agit pas simplement d'une plaque et de deux mâchoires. C'est un système de préhension reproductible avec des exigences de contact, de marquage, d'alignement et d'interface.
Si la pièce est uniquement destinée aux essais, veuillez le préciser. Si elle est utilisée en production, indiquez la cadence de production. Si le marquage est inacceptable, définissez les exigences de surface. Si les plaquettes d'usure doivent être remplaçables, veuillez l'indiquer avant l'usinage.
Des demandes de prix claires réduisent les hypothèses. Elles réduisent également les reprises.
Lecture connexe
Pour une planification plus globale du matériel robotique, consultez notre guide sur l'usinage CNC pour la robotique . Si votre équipe recherche des pièces mécaniques pour des systèmes d'IA, l'article sur les pièces usinées CNC sur mesure pour les robots IA apporte un éclairage utile du point de vue de l'acheteur. Pour les plateformes humanoïdes dotées d'articulations compactes et de boîtiers d'actionneurs, consultez notre guide sur l'usinage de pièces pour robots humanoïdes.
Conclusion : L’usinage CNC des pinces de robots nécessite une conception axée sur la fonction
L'usinage CNC des pinces de robots aide les équipes d'automatisation à construire des effecteurs terminaux capables de saisir, localiser, relâcher et répéter les opérations de manière fiable.
Une bonne pince commence par la pièce à usiner. Le choix des matériaux dépend de la charge, de l'usure, du poids, de la pression de contact et du risque de marquage. Maîtrisez les tolérances là où la fonction de préhension en dépend : surfaces de contact, trous de goujons, interfaces du changeur d'outils, surfaces d'étanchéité sous vide et supports de capteurs. Utilisez l'état de surface pour gérer le frottement, l'usure, l'étanchéité, le nettoyage et la protection du produit. Les structures des outils de préhension doivent être légères, mais non flexibles. Dans la mesure du possible, rendez les surfaces d'usure remplaçables.
Pour le prototypage et l'outillage d'automatisation en petite série, l'usinage CNC offre aux ingénieurs des matériaux réels, des interfaces précises et la possibilité de réviser les conceptions après les tests.
Si vous développez des pinces de robot, des plateaux EOAT, des adaptateurs de changeur d'outils, des pièces de collecteurs de vide ou d'autres composants d'effecteurs sur mesure, envoyez vos fichiers CAO, les détails de vos pièces, vos plans et vos exigences de préhension à l'équipe d'usinage CNC sur mesure de Boona . Nous pouvons vous aider à examiner les matériaux, les tolérances, la conception pour la fabrication (DFM), la finition et les exigences d'inspection avant le début de l'usinage.
FAQ
Quelles pièces de pinces de robots sont généralement usinées par commande numérique ?
Les pièces usinées CNC pour les pinces de robots comprennent des doigts de préhension, des mâchoires sur mesure, des mâchoires souples, des plateaux EOAT, des adaptateurs de changeur d'outils, des collecteurs de vide, des supports de ventouses, des supports de capteurs et des inserts de contact remplaçables. Ces pièces déterminent la manière dont le robot tient, positionne, déplace et relâche la pièce à usiner.
Pourquoi utilise-t-on l'usinage CNC pour les pinces de robots ?
L'usinage CNC est utilisé pour les pinces de robots car il garantit une géométrie de contact précise, des trous de fixation répétables, des structures EOAT stables, des filetages précis et une résistance des matériaux fiable. Il est particulièrement utile lorsque la pince doit résister à des cycles répétés, respecter les tolérances, éviter le marquage des pièces ou s'interfacer avec précision avec le poignet du robot.
Quel matériau est le plus adapté aux doigts de préhension usinés CNC ?
Le matériau optimal dépend de la pièce à usiner et des conditions de préhension. L'aluminium convient parfaitement aux doigts de préhension structurels, le POM est utile pour un contact non marquant, l'acier inoxydable est adapté aux mâchoires soumises à une forte usure et le PEEK peut être utilisé pour répondre aux exigences de résistance à la chaleur, aux produits chimiques ou d'isolation.
L'usinage CNC est-il supérieur à l'impression 3D pour les effecteurs terminaux de robots ?
L'usinage CNC est plus adapté à la production en série de pièces d'outillage de préhension, de mâchoires soumises à une forte usure, de faces d'étanchéité sous vide, d'adaptateurs de changeur d'outils et de doigts de préhension de précision. L'impression 3D est utile pour les premières vérifications de forme, les maquettes de mâchoires, les tests de cheminement de câbles et les prototypes temporaires à faible charge.
Quelles sont les tolérances importantes pour les pinces de robots ?
Les tolérances critiques des pinces de robots concernent généralement la géométrie de contact des mâchoires, leur parallélisme, l'alésage des goujons, la position des trous de fixation, les interfaces du changeur d'outils, les surfaces d'étanchéité sous vide et l'alignement des capteurs. Les zones d'allègement et les zones de dégagement non critiques peuvent souvent se contenter de tolérances générales.
Comment les acheteurs peuvent-ils réduire les coûts d'usinage des pinces de robots ?
Les acheteurs peuvent réduire les coûts en utilisant des matériaux standard, en évitant des tolérances trop serrées, en simplifiant les contours des mâchoires, en rendant les inserts d'usure remplaçables, en utilisant des fixations standard, en regroupant les pièces similaires et en fournissant des plans clairs. Une bonne conception pour la fabrication (DFM) doit permettre de réduire les coûts sans fragiliser la pince.


